Огибающая поверхность
Cтраница 3
Это уравнение вытекает из основного положения теории огибающих поверхностей, согласно которому в точке контакта поверхностей вектор скорости относительного движения должен лежать в касательной плоскости к поверхностям. [31]
Общим случаем для облучения тел являются произвольные взаимно огибающие поверхности FI и F2 ( фиг. Особенностью этого случая будет то, что, кроме отражения лучей одной и другой поверхностями, будет иметь место еще и частичное самооблучение поверхности F2, так как часть лучей от F2, не попадая на F, отразится от своей же поверхности, как показано слева стрелками на фиг. [32]
Волновой фронт является, таким образом, поверхностью, огибающей поверхности вторичных волн, возникающих в пространстве, в котором распространяется свет. [33]
Полученный таким путем бесконечный ряд сфер будет иметь общую огибающую поверхность PQff. В других местах взаимное действие вторичных волн уничтожается. Строгого аналитического доказательства этого положения не приводим. [34]
И л и: неподвижный конический аксоид представляет собой огибающую поверхность неподвижных конических аксалов, подвижный конический аксоид - огибающую поверхность подвижных конических аксалов. [35]
Для построения профилей непрямых зубьев пространственного зацепления пользуются инструментальной огибающей поверхностью в виде линейчатых коноидов или геликоидов ( фиг. Теория огибающих является основой решения дифференциальных уравнений и профилирования непрямых зубьев пространственных передач. [36]
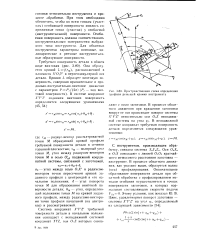 |
Пространственная схема определения профиля режущей кромки инструмента. [37] |
При этом необходимо обеспечить, чтобы ко всем точкам ( участкам) огибающей поверхности имелись сопряженные точки ( участки) у огибаемой ( инструментальной) поверхности. Огибаемая поверхность должна соответствовать инструментальным поверхностям выбранного типа инструмента. Для обкатных инструментов характерны винтовые, цилиндрические и реечные инструментальные образующие поверхности. [38]
Сферические поверхности, соответствующие разным положениям источника, имеют в этом случае огибающую поверхность в виде конуса, вершина которого находится в центре источника, а ось совпадает с направлением движения. [39]
Второй способ образования исходных инструментальных поверхностей заключается в определении вспомогательной производящей поверхности как огибающей поверхности детали при выбранном ее движении относительно вспомогательной поверхности. [40]
Полотенчатый строп представляет собой конструкцию в виде петли из витков каната, последовательно огибающих поверхности захватных устройств подвижной блочной обоймы монтажного полиспаста и перемещаемого оборудования. Эти стропы изготовляют непосредственно при строповке монтируемого оборудования. При изготовлении полотенчатого стропа витки каната следует плотно укладывать в ручьи захватного устройства блочной обоймы ( блока), а при их отсутствии - плотно друг к другу и к поверхности грузозахватного устройства или монтируемого оборудования. Изготовленный поло-тенчатый строп следует обтянуть нагрузкой, равной 20 % наибольшего растягивающего усилия на полотенчатый строп. [41]
Метод, которым из него можно образовать специальные интегралы, геометрически сводится к конструированию огибающей поверхности ко всему множеству или к некоторому подмножеству интегральных поверхностей, входящих в полный интеграл. Аналитически этот метод реализуется вариацией постоянных. [42]
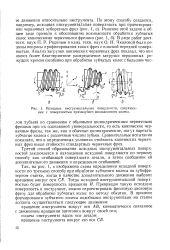 |
Исходные инструментальные поверхности, сопряженные с поверхностью прямозубого эвольвентного колеса. [43] |
Третий способ образования исходных инструментальных поверхностей заключается в нахождении исходной поверхности по первому способу как огибающей поверхности детали, а затем сообщении ей дополнительного движения и определения огибающей. [44]
Таким образом исключая а из уравнений ( 91) и ( 92), получим уравнение огибающей поверхности семейства ( 91), причем касание имеет место вдоль некоторой линии. [45]
Страницы: 1 2 3 4