Плоскость - исправление
Cтраница 3
Устанавливаем в каждой из плоскостей исправления по одному грузу одинакового веса и под одним и тем же углом к нулевому радиусу. [31]
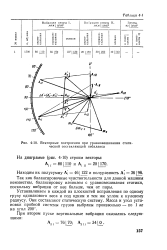 |
Векторные построения при уравновешивании статической составляющей небаланса. [32] |
Устанавливаем в каждой из плоскостей исправления по одному грузу одинакового веса и под одним и тем же углом к нулевому радиусу. Они составляют статическую систему. [33]
Высверливание металла в обеих плоскостях исправления производят в открытых роторах специальной электродрелью, а в закрытых - на полуавтоматической установке, снабженной приспособлением для отсоса стружки. Глубину и направление сверления выбирают в зависимости от диаметра сверла и конфигурации обода ротора. Обычно применяют сверло диаметром 2 мм. [34]
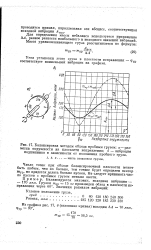 |
Балансировка методом обхода пробным грузом. а - разметка окружности на плоскости исправления. б - вибрация подшипника в зависимости от положения пробного груза. [35] |
Угол установки этого груза в плоскости исправления - рур соответствует наименьшей вибрации на графике. [36]
Для определения величины дисбалансов в плоскостях исправления применены сейсмические датчики электродинамического типа, поляризованные по оси у. Датчики преобразуют механические колебания, пропорциональные дисбалансам, в электрические сигналы, которые подаются в электронно-решающую часть балансировочного станка. Сигналы, изменяющиеся по второй и выше гармоникам, устраняются в фильтрующем устройстве. [37]
Устранением центробежных сил в обеих плоскостях исправления достигается уравновешивание ротора, так как при этом исключаются причины возникновения дополнительных динамических нагрузок на йод-шипники. [38]
Для динамической балансировки необходимо иметь две плоскости исправления, однако на реальных деталях число плоскостей исправления может быть значительно большим, чтобы обеспечить наличие достаточного количества материала, снимаемого с детали для компенсации начальной неуравновешенности. [39]
А, дело сводится к одной плоскости исправления и к одной неуравновешенной массе. [40]
Погрешности из-за смещения оси отверстия от плоскости исправления ротора намеченной канавкой, базирования ротора на столе сверлильного станка, установки ротора в балансировочную рамку, установки рамки с ротором на балансировочную машину, а также связанные с изменением параметров ротора по сравнению с эталоном и др. приводят к смещению реальных плоскостей исправления, определяемых положением центра масс удаляемых объемов материала, от плоскостей исправления эталонного ротора. [41]
Для установки балансировочных грузов необходимы две поперечные плоскости исправления вблизи опор не далее, чем на 0 1 расстояния между опорами. При рабочей скорости в диапазоне ( 0 6 - 1 2) п1кр необходима также, по крайней мере, одна плоскость исправления в середине ротора; для роторов, работающих между первой и второй критическими скоростями, - еще две плоскости, желательно на расстоянии около 0 2 / от опор. Удобно иметь две продольные плоскости исправления, тогда уравновешивающие грузы можно устанавливать в любом поперечном сечении. Такие плоскости получаются, например, если по образующим ротора, расположенным на расстоянии 90 по окружности, сделать пазы в форме ласточкина хвоста, по которым балансировочные грузы можно передвигать и закреплять винтами там, где это необходимо. Продольные плоскости исправления облегчают экспериментальное определение оптимальных поперечных плоскостей, которые в роторах с неравномерным распределением жесткостей и масс расчетным путем определять труднее. [42]
Для устранения неуравновешенной массы ротора по плоскостям исправления на станину станка устанавливается комбинированное сверлильное приспособление, оборудованное специальным отсчетным устройством для тарированного сверления с отсосом стружки. [43]
Если центр тяжести ротора расположен между плоскостями исправления ( фиг. [44]
Уравновешивание механизма следует проводить в двух плоскостях исправления, датчик Дш оказывается лишним. [45]
Страницы: 1 2 3 4